MSK Finland 借助 Visual Components 离线编程与制造仿真,加速推进机器人工作站自动化与内部物流规划
MSK Finland 借助 Visual Components 的机器人离线编程与制造仿真软件,全面提升了机器人工作站自动化与内部物流规划的运作效率。通过在虚拟环境中进行机器人程序的创建与验证,MSK 成功将编程时间缩减了一半,有效避免了生产停机,并显著提升了程序代码的质量——这一优势在多机器人协同工作站中体现得尤为显著。
此外,该公司还运用工厂仿真技术,在数字化环境中精准分析物料流转、运行路线及设备利用率,以此科学评估移动机器人应用于内部物流的适用性。这些数字化工具的协同发力,不仅助力 MSK 在批量流水线生产中保持了卓越的高水平自动化,更为其未来的前瞻性投资决策做好了充分准备。
跨多道生产工艺深度应用机器人技术的大批量制造先驱
MSK Finland 专门为农业和物流机械制造安全驾驶舱。其工厂占地 60,000 平方米,拥有约 200 名员工,年产量高达 14,000 个。公司业务全面覆盖了从概念设计到批量生产的全流程。鉴于其产品庞大的规模与高复杂性,自动化对于 MSK 而言始终至关重要。早在 20 世纪 90 年代初,公司便率先引入了工业机器人。如今,该工厂广泛部署了 ABB、安川(Yaskawa)以及优傲(Universal Robots)等多个品牌的机器人,应用场景全面涵盖机器人焊接、打磨、喷涂、管材搬运及各类物料搬运。在产量大且对成本高度敏感的市场环境中,保持高水平的自动化是 MSK 维持核心竞争力的必然战略要求。
低效的机器人编程与人力密集型物流,掣肘整体生产效能
MSK 面临着两大严重影响生产力的核心挑战。其一是使用传统示教器进行机器人编程不仅极其耗时,且费时费力。直接在物理机器人上进行在线编程,往往意味着必须停止现有生产,这不可避免地导致了生产延误并占用了大量资源。这一痛点在复杂的工艺设定中尤为凸显。特别是在多台机器协作的 ABB MultiMove 工作站中,多台机器人必须执行高度同步的运动,此时传统的示教器编程不仅效率低下,且错综复杂。此外,全新工作站的调试也需要耗费大量现场工时,并且必须等到物理设备全部安装就位后方可开展。
另一大挑战则在于内部物流。工厂每天需要处理数以千计的物料包裹,包括挡泥板料架、收货托盘、喷涂件、子组件以及需要退回上游工序的空载具等。绝大部分此类物料的流转,高度依赖人工驾驶叉车来完成。随着产能的不断攀升,MSK 亟需厘清哪些搬运环节可以通过引入移动机器人(如 AGV 或 AMR)实现自动化以提升效率;同时,他们也需要评估现有的工厂布局及安全限制条件,是否能够支撑移动机器人的平稳运行。因此,公司迫切需要一种以数据为驱动的科学手段,能够在不干扰正常生产流转的前提下,对内部物流的自动化改造进行全面、精准的验证与评估。
引入 Visual Components:自动化方案的虚拟设计与验证
为了应对这些挑战,MSK 引入了 Visual Components 的机器人离线编程与制造仿真软件。借助 Visual Components OLP 软件,工程团队如今可以直接在计算机上完成机器人程序的开发与验证,而无需占用车间现场的物理设备。这意味着,编程工作与日常生产得以并行推进,彻底消除了因在线编程导致的停机困扰。
在三维虚拟环境中,MSK 能够精准测试机器人的运动可达性,验证工装夹具设计的合理性,精简并优化运动轨迹中的冗余点位,同时进行无碰撞测试。相较于传统的示教器编程,新方案将整体编程耗时大幅削减了约 50%(具体视机器人工作站的复杂程度而定)。
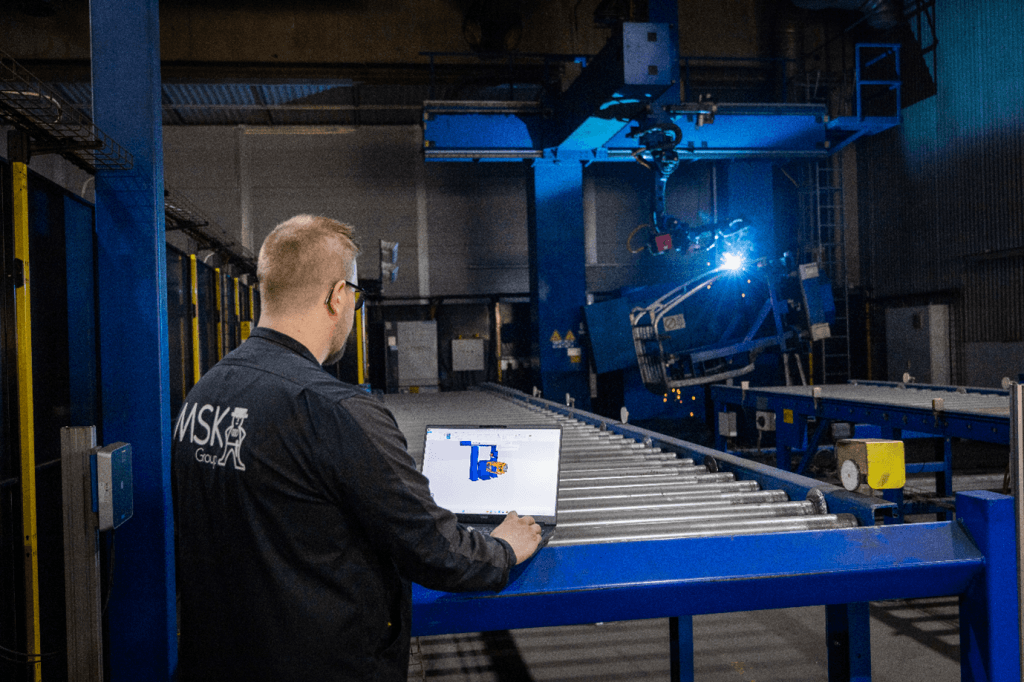
如今,MSK 已广泛应用 Visual Components OLP 软件,为各类工业生产流程中的多种机器人系统进行离线编程。典型应用场景包括:配备三轴龙门架与双轴工件变位机的安川(Yaskawa)FMS 柔性焊接工作站;由一台机器人充当夹具搬运工件、另两台负责协同焊接的 ABB MultiMove 焊接工作站;以及由独立控制器分别驱动两台 ABB 机器人的打磨工作站。其中多个机器人工作站在物理设备进场组装之前,便已在虚拟环境中完成了全套方案的概念设计与离线编程。这不仅大幅缩短了现场调试周期,更显著提升了机器人程序的运行质量。
“多机器人协同工作站的编程难度远超普通单台机器人。但借助 Visual Components OLP,我们通常只需一周即可完成此类复杂编程。它的编程效率极高,因为我们可以在三维空间中直观地检查运动轨迹,并轻松剔除多余的冗余点位。”
—— Joni Ketola,MSK Finland 生产开发工程师
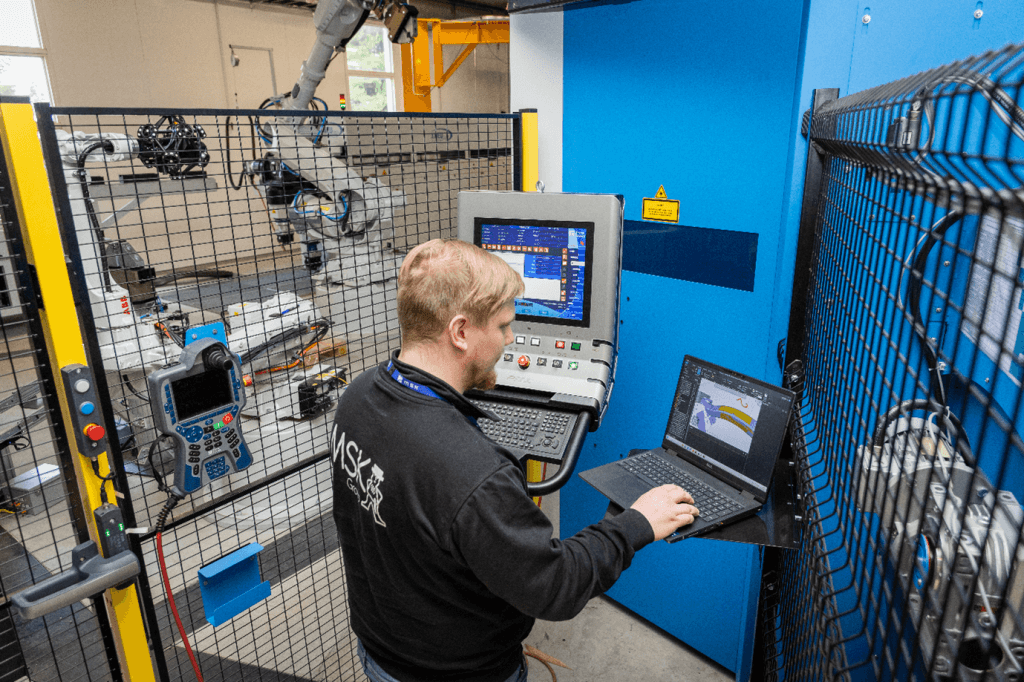
Visual Components OLP 同样显著提升了焊缝寻位编程的效率。工程师可以在仿真环境中预先定义并测试机器人的运动轨迹,随后再在实体机器人上进行精确微调。目前,MSK 团队正在积极探索如何直接从 CAD 模型中提取并导入焊接数据,旨在进一步实现编程工作流中更多环节的自动化操作。
与此同时,作为其宏观自动化战略的重要一环,MSK 还运用 Visual Components 制造仿真软件对内部物流自动化进行了深入的论证与评估。基于真实的厂房布局图、生产数据以及实际的物料流转情况,工程团队构建了工厂的高精度 3D 数字化模型。该仿真模型全面且精准地还原了各类物料的动态运转过程,场景涵盖了挡泥板料架、喷涂件、空载托盘、半成品子组件,以及从收货区发出的托盘化物料等。
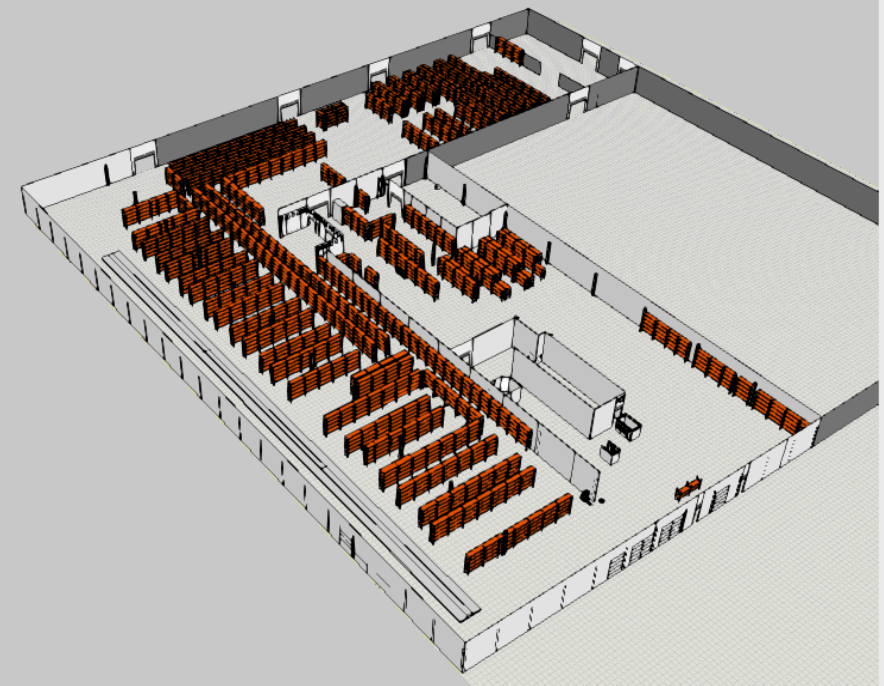 Visual Components 仿真软件中的 MSK Finland 工厂布局
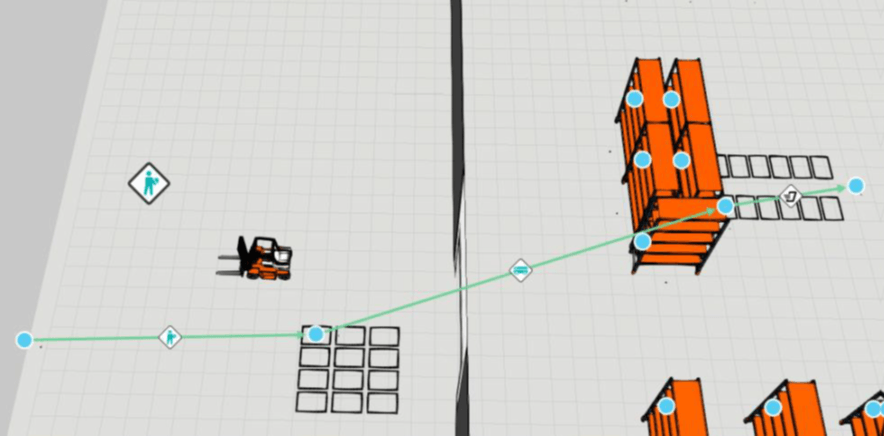 Visual Components 中用于工艺流程建模的流程组件
“Visual Components 自带丰富的现成组件库,非常适合用于工厂布局建模。此外,它还能让我们非常详细地分析不同组件的统计数据。”
—— Joni Ketola,MSK Finland 生产开发工程师
每一项搬运任务均基于真实的频次、路线与时间节点进行了精确建模;而 AGV 的运行动态,则是导入了设备制造商的典型数据(例如 1.5 米/秒的平均行驶速度)来进行逼真模拟。借助仿真技术,团队得以科学地规划出安全的行驶路径与合理的缓冲区域,并妥善评估了 AGV 与人工驾驶叉车之间的混合交互场景。
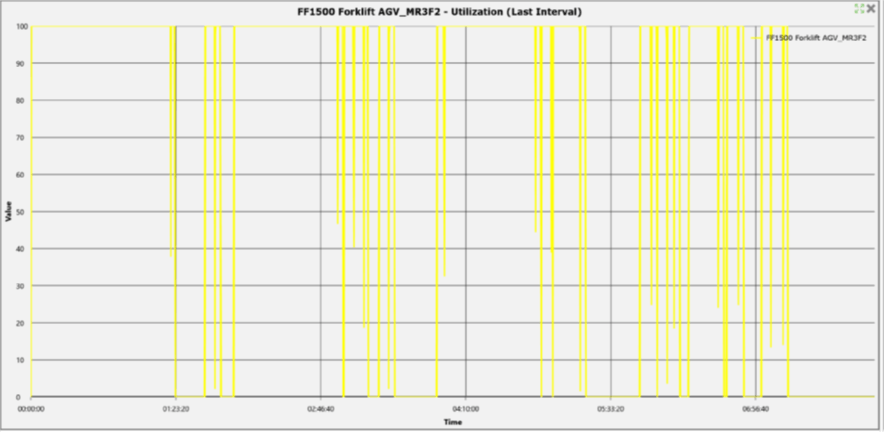 在 Visual Components 软件中仿真的 8 小时内移动机器人利用率
仿真结果显示,在八小时的班次内,一台堆垛式 AGV 在处理所评估的搬运任务时,其设备利用率可达 68%。这一数据有力地证明了,移动机器人完全可以在 MSK 现有的工厂布局中发挥切实效用。
加速现场调试,提升程序质量,以数据驱动物流自动化
将 Visual Components 软件深度融入日常工作流,为 MSK 的整体生产带来了显著效益。在机器人编程方面,OLP 技术不仅加快了程序开发的速度,更保证了一致性,从而大幅削减了在车间现场耗费的时间。由于程序的创建与测试均在虚拟环境中完成,工厂再也无需为了编写程序而被迫停机。优化后的机器人运动路径更加高效,冗余动作被彻底消除,潜在的碰撞风险在虚拟模型阶段便已被提前化解。能够在实体设备进场前便将程序准备就绪,极大地缩短了现场调试周期,并显著提高了首次试运行的成功率。
“使用 Visual Components 的最大优势在于,当车间的机器人正在满负荷运转时,我们在办公室里就能同步进行编程开发。根据我的经验,使用 Visual Components OLP 编程比使用传统示教器要快 50%。对于全新的机器人工作站,我们甚至能在实体设备落地之前,就提前把全套程序编写就绪。”
—— Joni Ketola,MSK Finland 生产开发工程师
在内部物流层面,制造仿真软件为 MSK 提供了一种可靠的评估手段,使其能够在不干扰正常生产的前提下,精准预测移动机器人的实际表现。如今,公司清晰地掌握了哪些物料流转环节最适合进行自动化升级,并明确了如何将 AGV 或 AMR 无缝集成到现有的生产流程中。此外,这一数字化模型还为 MSK 搭建了一个能够测试各种未来应用场景的实验平台,例如扩充移动机器人车队规模、调整产线布局,或是将机器人系统与 ERP 及 MES 系统进行深度对接。这极大地支撑了公司更宏观的战略目标——不仅要提升单一机器人工作站的自动化水平,更要实现贯穿整个生产流程的全方位自动化。
为未来的自动化投资奠定可扩展的数字化基石
通过将机器人离线编程与工厂仿真相结合,MSK 成功构建了一个可扩展的数字化基石,不仅满足了当前的生产需求,更为未来的自动化规划提供了有力支撑。如今,公司在部署全新机器人工作站、评估内部物流自动化以及持续优化生产流程方面,具备了更充分的准备与更强的实力。随着 MSK 进一步探索基于 CAD 驱动的焊接数据导入、更先进的移动机器人应用以及更多的自动化制造工序,Visual Components 将继续为其提供强有力的支持,助力其实现打造极具竞争力的、高度自动化生产环境的长期目标。
关于 Visual Components
Visual Components 由一支仿真专家团队创立,深耕行业 20 余年,是 3D 制造仿真领域的先驱之一。作为众多行业领军品牌信赖的技术合作伙伴,Visual Components 致力于为设备制造商、系统集成商和制造企业提供简单、快捷且极具性价比的解决方案,用于设计和仿真生产流程;同时提供机器人离线编程(OLP)技术,助力实现工业机器人的快速、精准且零错误的编程开发。
想要深入了解我们的解决方案能为您的企业带来哪些切实收益?欢迎立即与我们联系!