重型机械, 工业自动化, 内部物流与仓储, OLP
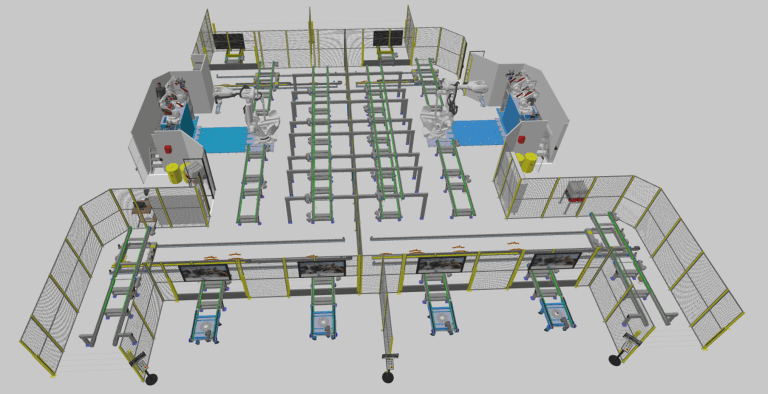
MSK芬兰公司借助Visual Components的离线编程和制造仿真技术,推动机器人单元自动化及内部物流规划的发展
MSK芬兰公司通过使用Visual Components的机器人离线编程(OLP)和制造仿真软件,提升了机器人单元自动化和内部物流规划的效率。通过在虚拟环境中创建和验证机器人程序……
最快捷、最简便的机器人离线编程(OLP)软件。兼容主流工业机器人品牌、各类工艺及复杂度,助您最大限度提升产品质量、机器人利用率及产量。

编程速度提升10倍,且无需中断生产。无需逐点示教、降低编程门槛。
一款旨在最大限度提升机器人系统利用率的软件,支持主流品牌、各类工艺及复杂应用场景。
准确且无误的程序已准备就绪,可随时在您的工艺知识库中重复使用。
提供经过市场验证的一站式解决方案,并与客户建立了长达数十年的成功合作关系。
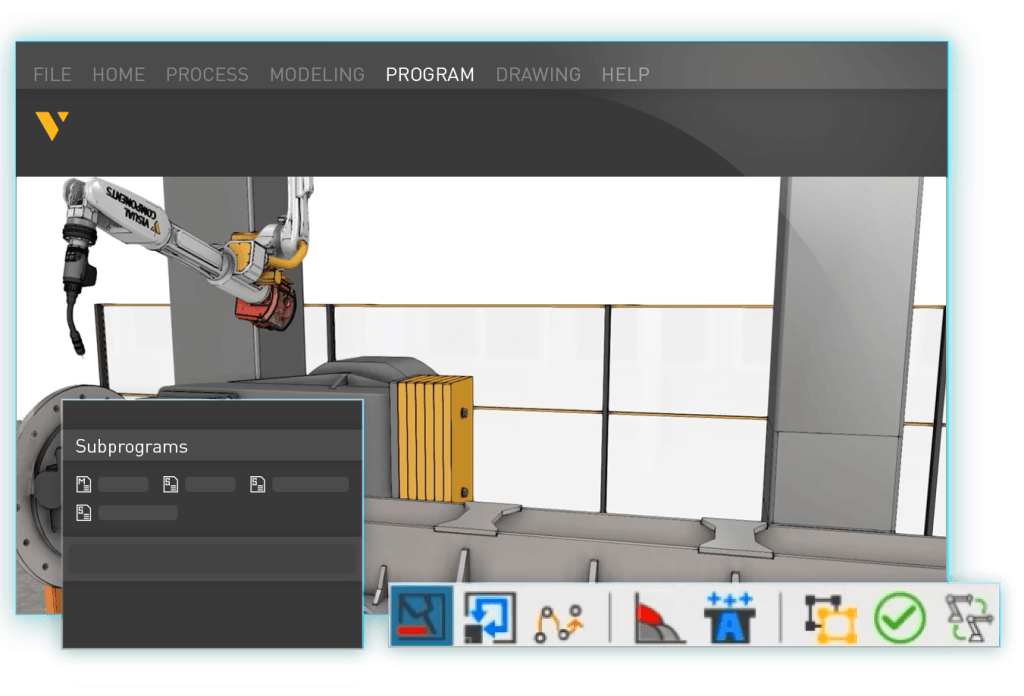
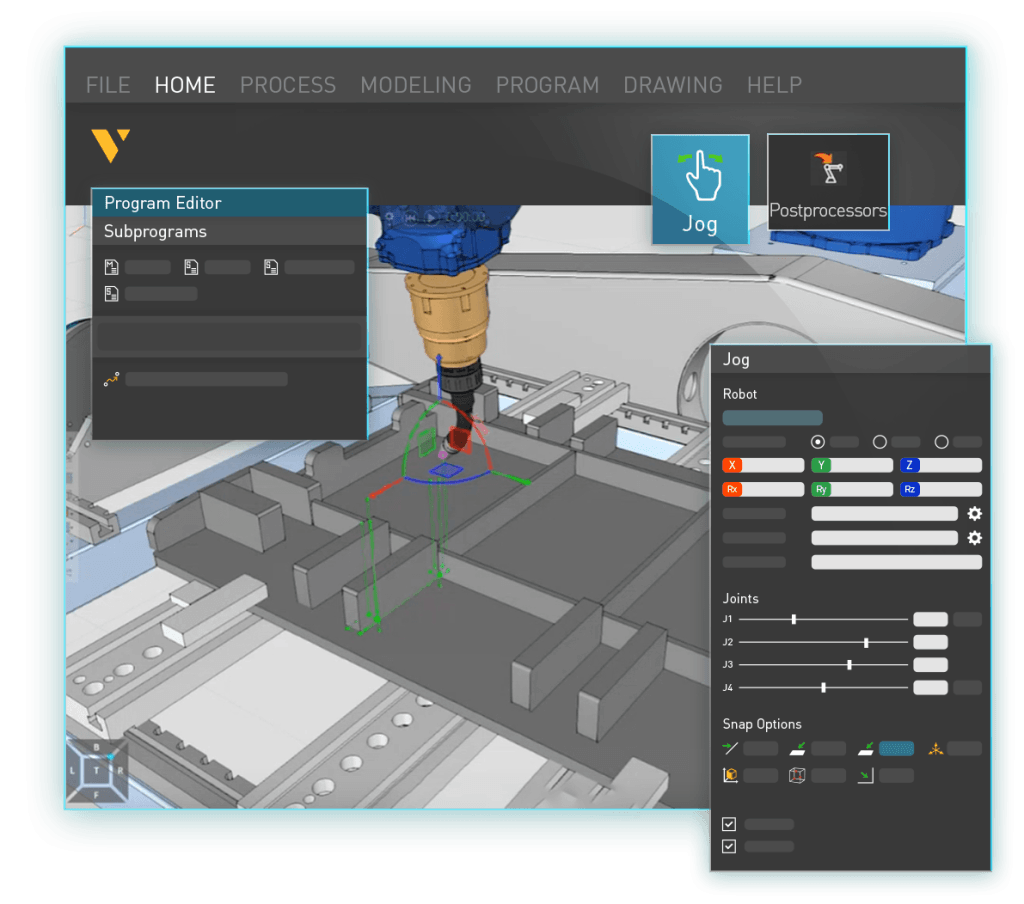
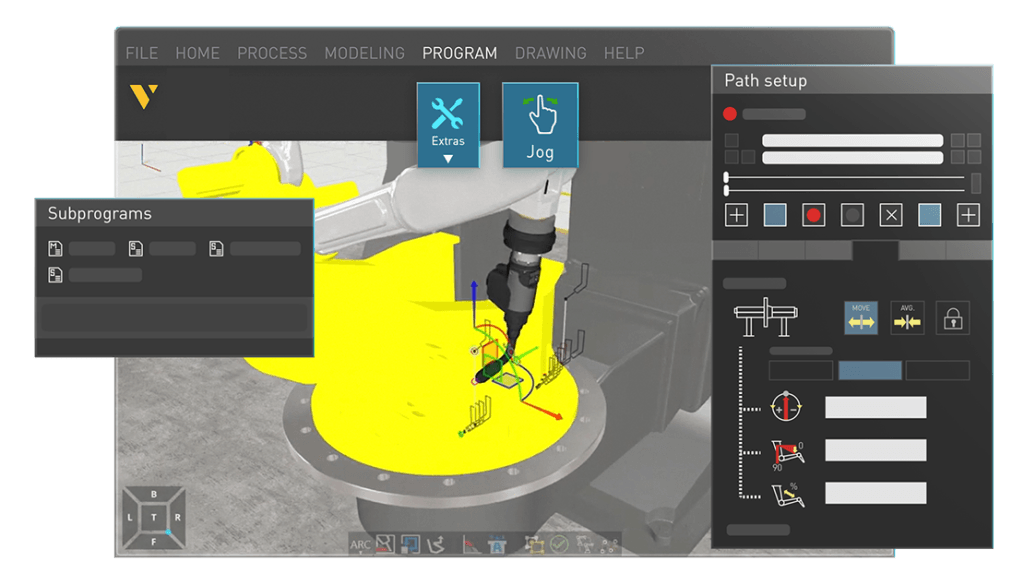
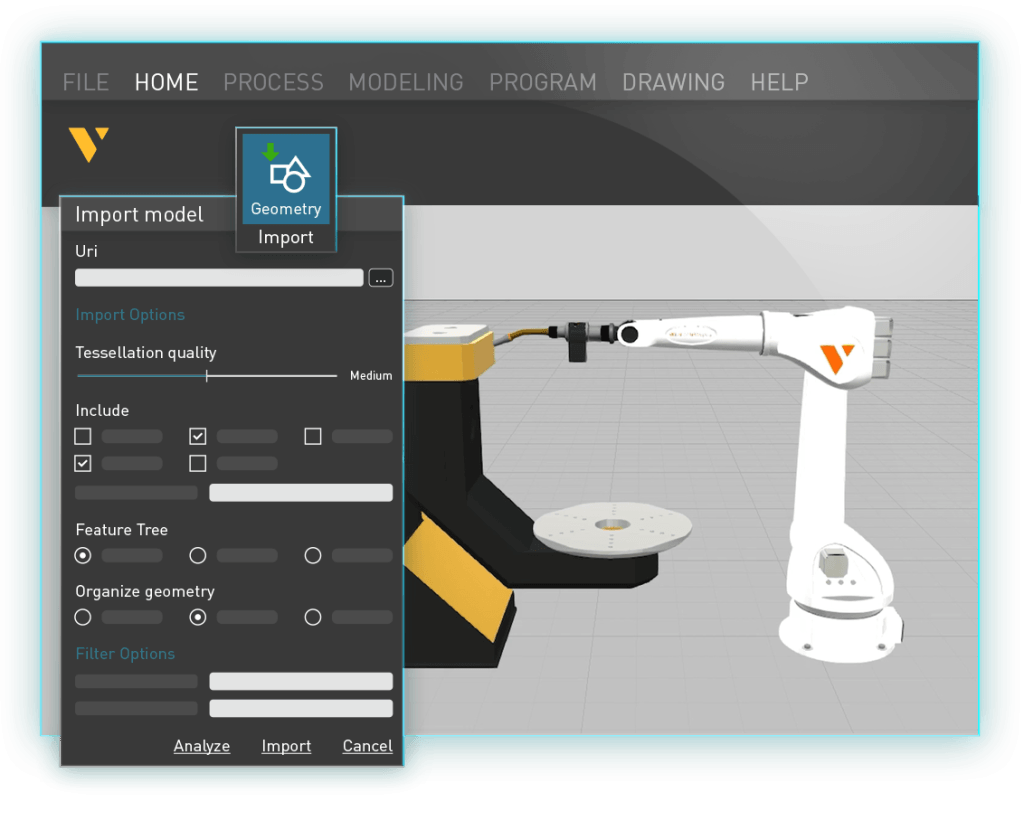
机器人编程软件应当提升生产灵活性和适应性,而非因采用专有语言而加以限制。它应兼容任何机器人品牌、工艺或复杂程度,从而提高机器人利用率和产量。
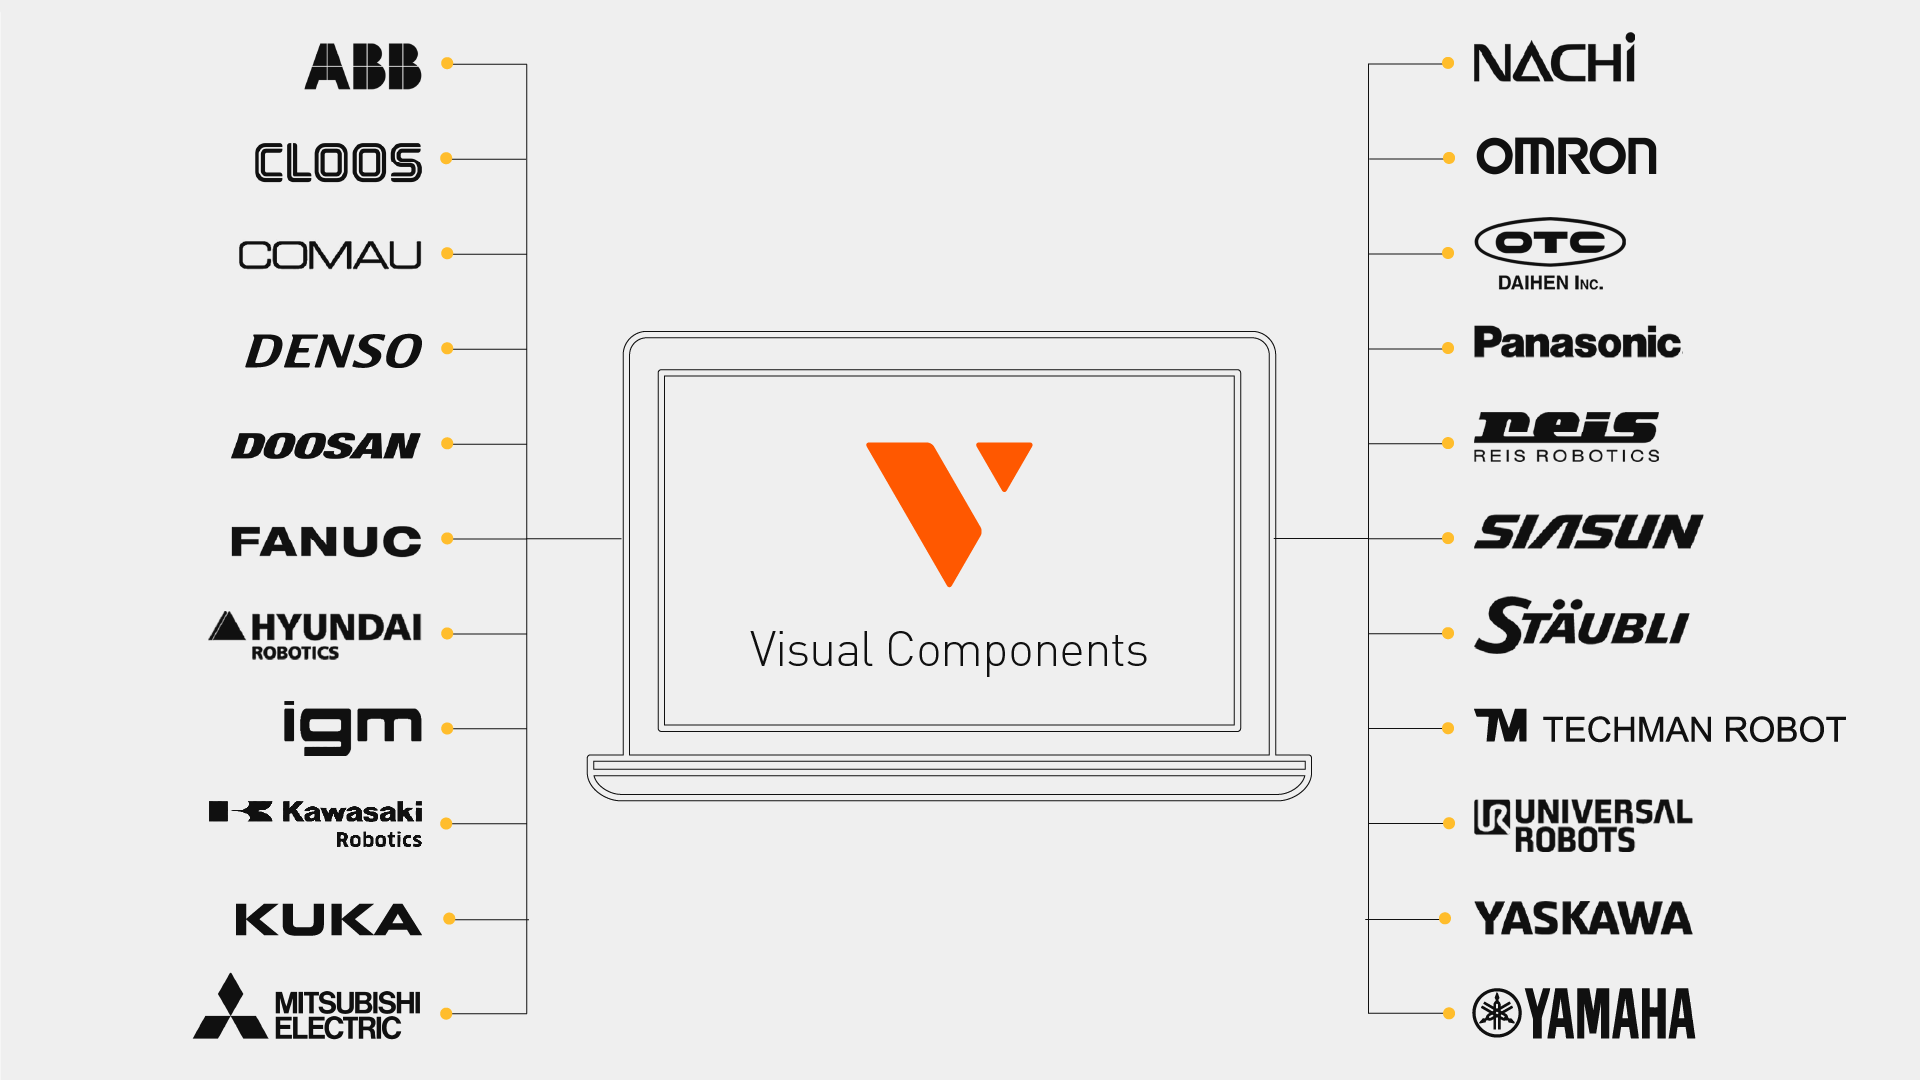
借助我们内置的后处理器,您无需再使用多种软件或掌握多种机器人编程语言。这些后处理器兼容22个全球知名机器人品牌以及40多种机器人控制器。
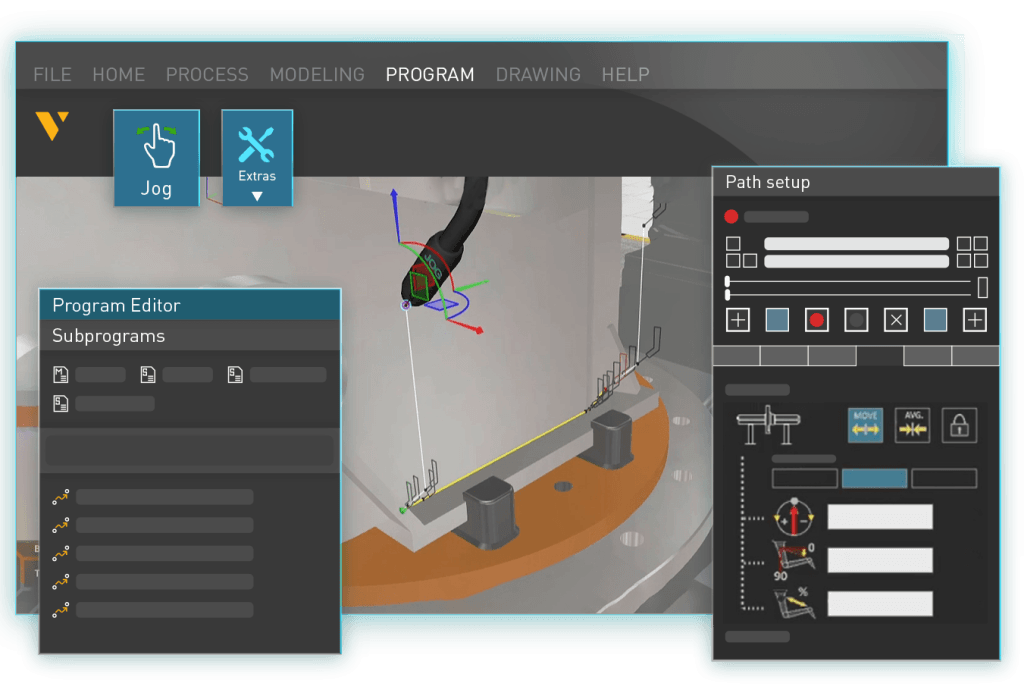
不一致和错误会影响质量的重复性。机器人编程软件应确保从制造设计到生产全过程都能实现可靠复用,同时兼顾精度并最大限度地减少浪费。
轻松校准机器人布局,实现虚拟与物理的精准对齐。让软件对程序进行验证和优化,从而消除代价高昂的生产错误、零件损耗和风险。
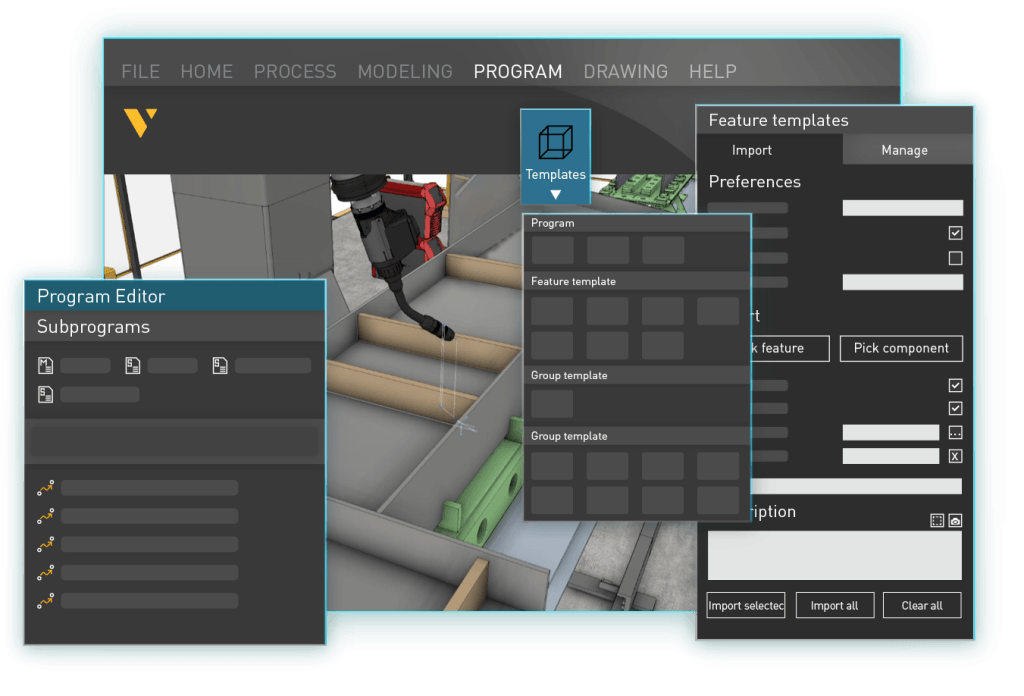
保存您的程序,以便日后随时在其他项目中重复使用或进行知识分享。
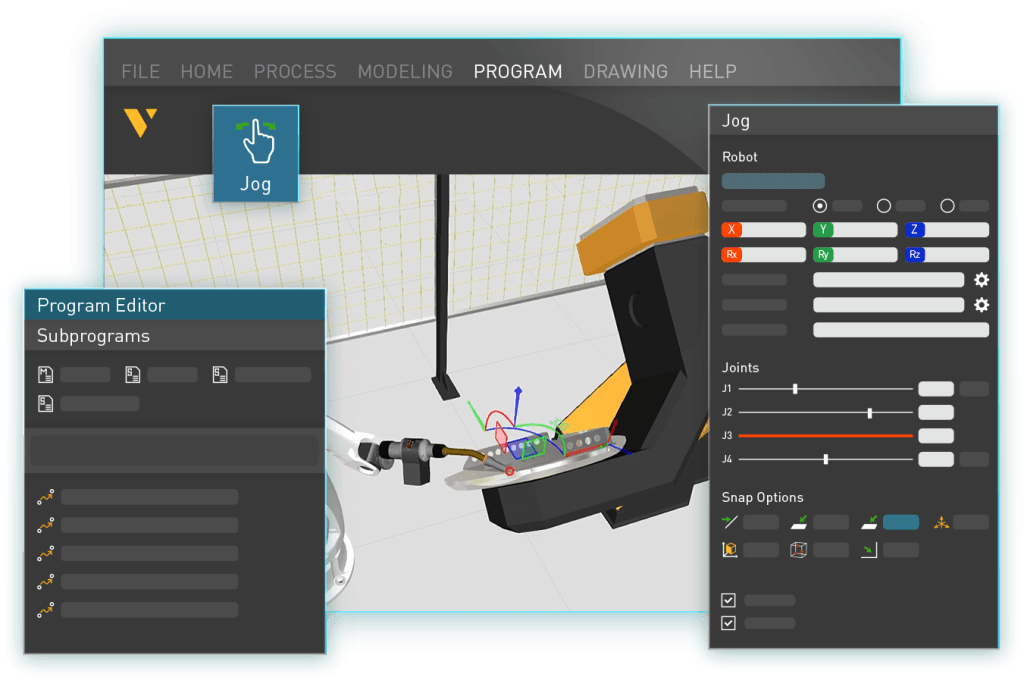
避免在最后关头对夹具和工装进行修改,确保生产过程顺畅,避免出现意外延误和风险。在实际生产开始前,应充分测试并调整生产布局的虚拟模型。
MSK芬兰公司通过使用Visual Components的机器人离线编程(OLP)和制造仿真软件,提升了机器人单元自动化和内部物流规划的效率。通过在虚拟环境中创建和验证机器人程序……
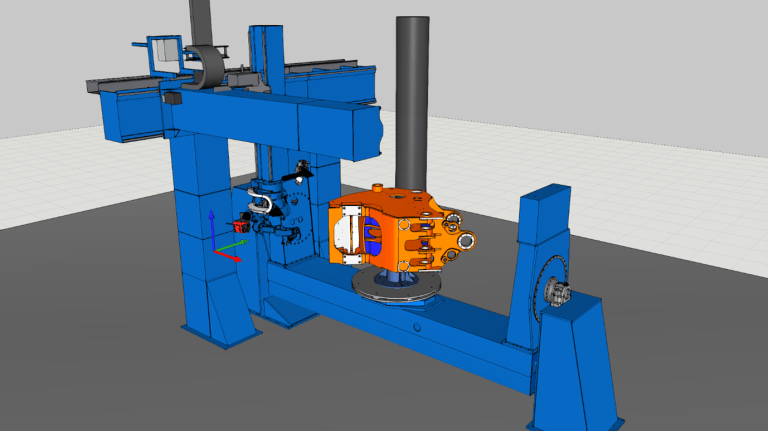
山特维克矿山制造公司生产重型地下装载机和卡车,其焊缝结构复杂且需多道焊接。通过采用 Visual Components 离线编程软件,山特维克将机器人编程时间缩短了一半以上,并提高了焊接……
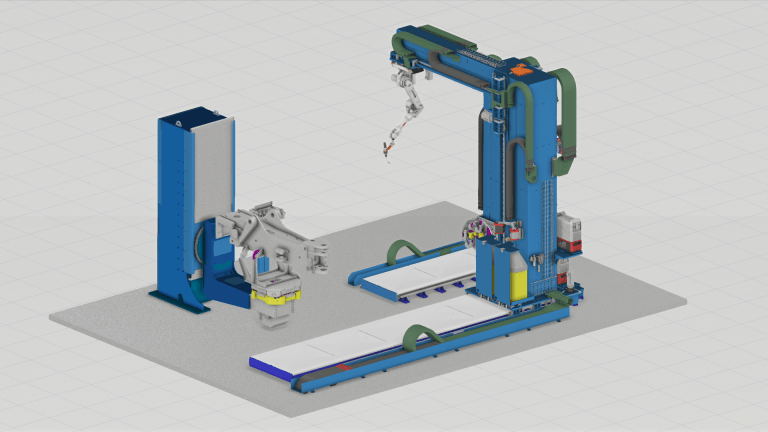
作为全球林业机械制造领域的领导者,Ponsse 采用 Visual Components 机器人离线编程(OLP)软件来提升焊接生产效率,将机器人编程时间从 10 天缩短至 1 天,并……
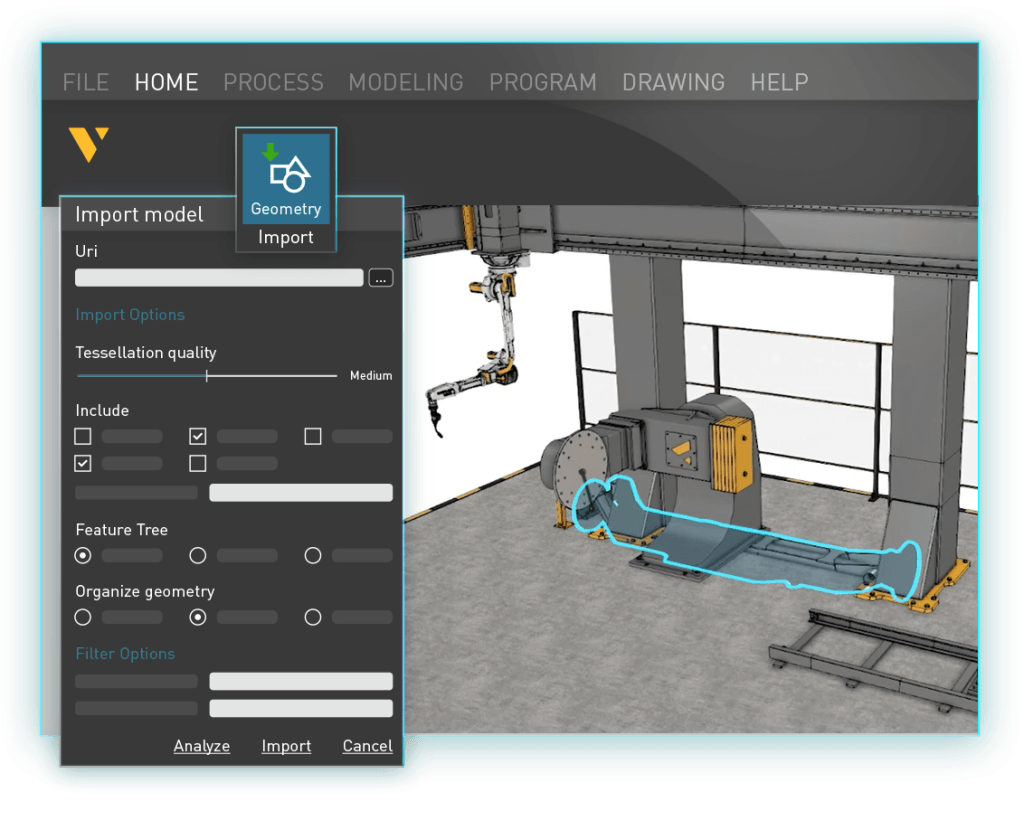
利用易于使用的建模功能,设计并模拟真实的制造应用。您可以从零开始创建 3D 几何体,导入现有的 CAD 数据,或修改我们库中任何可用的组件,并将它们转换为可用于仿真的模型。
需要对 CAD 模型进行相交、并集或差集运算吗?我们的布尔建模功能可满足您的需求。轻松修改 CAD 几何体,以进行高级仿真。
借助我们预先构建的功能插件,简化您的组件开发流程。只需提供简单的输入,我们的工具便会自动配置组件的行为。
节省时间,快速将您的 CAD 文件应用到 3D 环境中。借助我们的建模工具包,您可以在 Visual Components 内轻松构建新的 3D 几何体或更新导入的 3D 模型。
通过简化模型并去除不必要的细节,提升仿真性能。享受更小的文件大小和更快的仿真速度。
通过行业标准协议 OPC UA 和 MQTT 将您的仿真与控制系统连接起来。
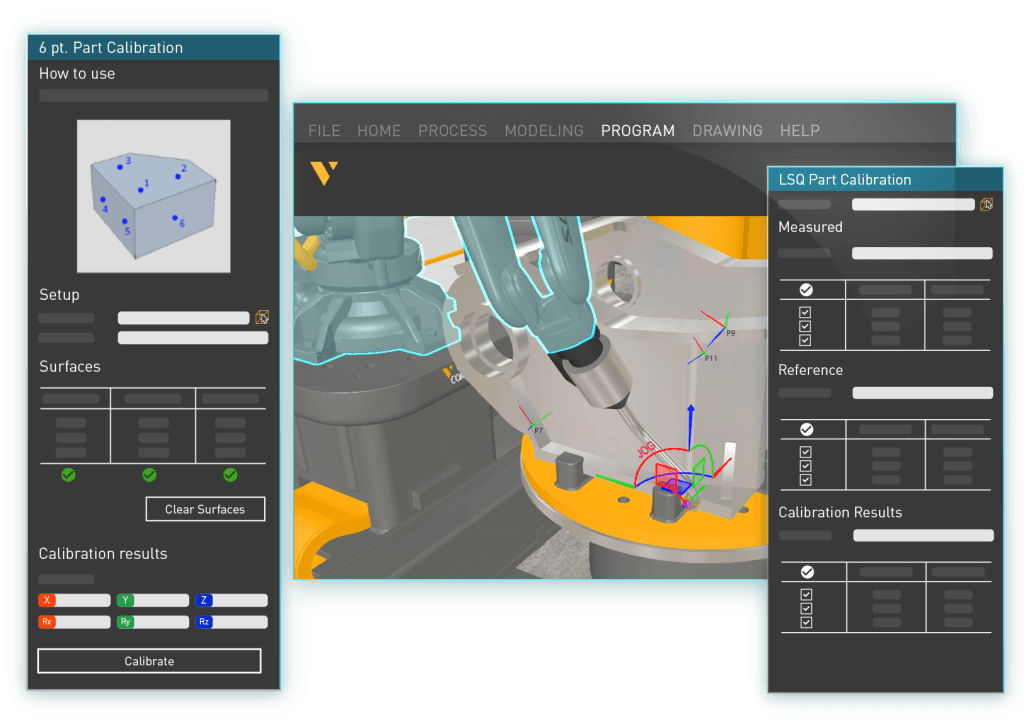
利用直观的校准工具(包括机器人间校准)自行配置机器人单元。通过引导式操作指南和详细报告,对机器人、外部轴和工件定位器进行精确校准。将虚拟布局与实际布局相匹配,确保机器人程序运行精准,从而加快投产进程。
借助直观、易于使用的界面,优化您的校准流程,助您取得成功。
即时获取校准结果的分析与报告,最大限度地减少现场故障排查的时间。
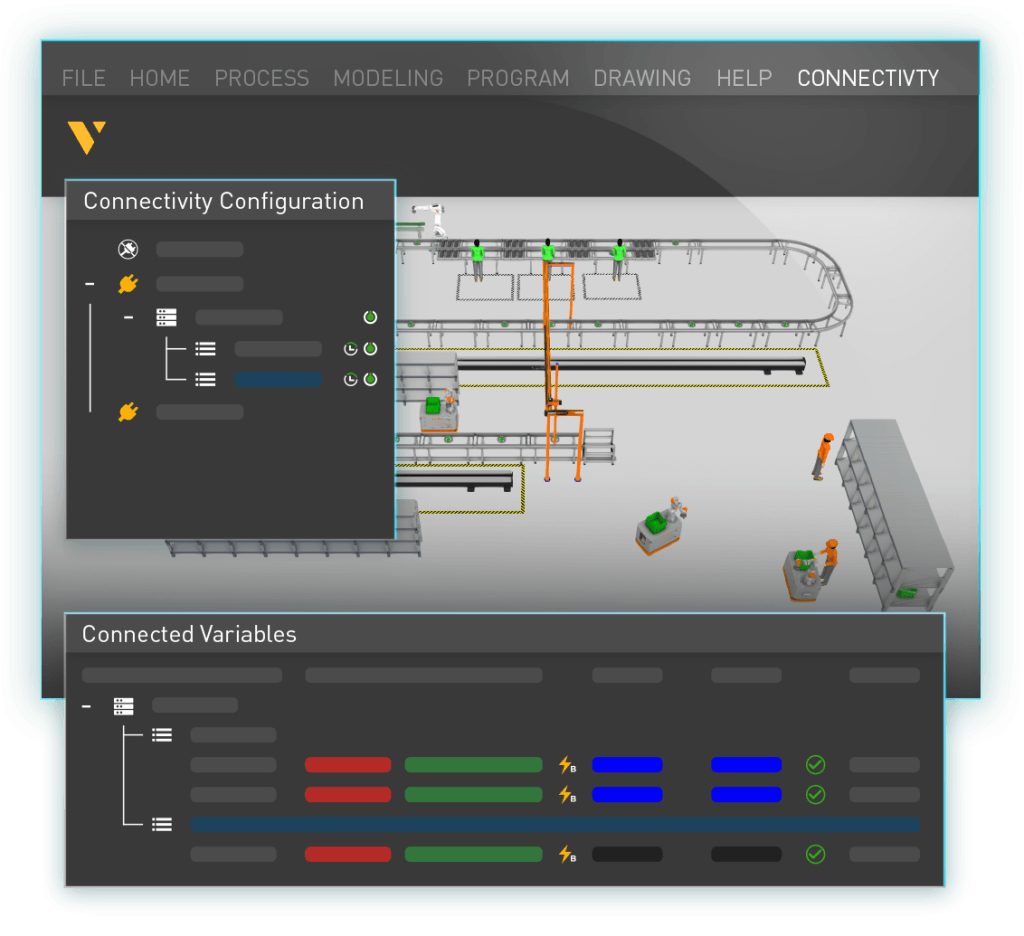
将您的仿真与各种物理和虚拟的厂商专用控制器相连接,借助强大的可视化功能来规划、调试和验证您的程序,并提升虚拟调试的可能性。
使用 Visual Components 机器人程序编辑器,通过 KUKA 机器人语言 (KRL) 对 KUKA 机器人进行编程。将您的项目无缝传输至 KUKA 虚拟控制器(KUKA.OfficeLite)和物理控制器。借助精确的循环时间、精准的机器人路径以及先进的碰撞检测功能,提升您的虚拟调试体验。
通过相应的物理控制器或机器人软件,将您的仿真直接连接至ABB、斗山、发那科、川崎、欧姆龙和安川机器人。利用精确的循环时间和机器人路径验证您的程序,并远程监控制造系统的运行状况,从而确保最佳的效率和精度。
Beckhoff ADS 插件允许您将正在运行的 Beckhoff TwinCAT PLC(版本 2 或 3)与已加载的程序连接起来。
西门子 S7 PLC 连接功能支持与大多数物理和模拟的西门子 PLC 进行原生连接,包括旧型号。这种原生连接确保了与物理 S7-1200 控制器之间的通信速度更快,并支持连接到 S7-PLCSIM。
WinMOD 和 SIMIT 连接插件支持与多种物理和虚拟自动化系统进行通信。通过连接多家厂商的专用控制器,您可以验证 PLC 程序和机器人运动学。SIMIT 连接功能为您打开了通往西门子全系列自动化系统的大门,包括 PLCSIM Advanced、PLCSIM、虚拟控制器、SIMIT UNIT 以及 PLC。
通过以FBX格式导出设计,可快速创建并分享作品。该功能支持导出3D对象的骨骼和关节限制。此外,您还可以导出动画,从而以更生动、更具互动性的方式展示您的设计。
无论您是想寻找一款用于编程机器人的工具,还是希望快速设计并展示生产解决方案,我们都能满足您的需求。欢迎了解我们的3D制造仿真和机器人离线编程产品系列。
| Subscription | Modules | Features |
|---|---|---|
| Basic Configurator(Core) | 工厂规划 | 电子目录核心功能 |
| 基础操作功能 | ||
| 指导工作流程功能 | ||
| 碰撞检测功能 | ||
| 子布局功能 | ||
| 单元组件类别功能 | ||
| VC eCat | ||
| Simulation | ||
| 机器人基础 | 带程序编辑器的示教标签 | |
| 简易路径点求解器 | ||
| Advanced Features | 媒体导出 | 动画流传输 |
| 相机动画制作 | ||
| 高清图片 | ||
| FBX | ||
| 3D几何模型导出 | ||
| 3D几何模型格式导出 | ||
| VC Experience | ||
| 视频 | ||
| 打印 | ||
| 工程制图 | 图纸标签 | |
| CAD导入导出 | ||
| 系统通讯 | OPC UA | |
| MQTT | ||
| 组件建模 | Teachsoft3D HOOPS模型导入 | |
| Cadenas组件库集成 | ||
| 组件建模标签功能 | ||
| Factory Simulation | 统计及产线搭建 | 统计图表 |
| Process Modeling | ||
| Virtual Simulation | 连通性模块 | ABB |
| Allen Bradley(罗克韦尔) | ||
| Beckhoff(倍福) | ||
| Denso(电装) | ||
| Doosan(斗山) | ||
| Fanuc(发那科) | ||
| Kawasaki(川崎) | ||
| LSE(雷赛智能) | ||
| Melfa(三菱电机) | ||
| Omron(欧姆龙) | ||
| Siemens S7(西门子) | ||
| Simit(西门子仿真平台) | ||
| Stäubli(史陶比尔) | ||
| Techman(达明) | ||
| UR(优傲) | ||
| Winmod | ||
| Yamaha(雅马哈) | ||
| Yaskawa(安川) | ||
| OLP | 机器人离线编程 | 弧焊、切割、点焊、曲面加工、喷涂工艺 |
| 配置20+款后处理器 | ||
| 可自动生成过度点及工艺路径的无碰撞路径 | ||
| PLC Programming | 逻辑建模与软PLC模块 |
正在寻找仿真工具吗?快来看看我们提供的各类 3D制造仿真软件。